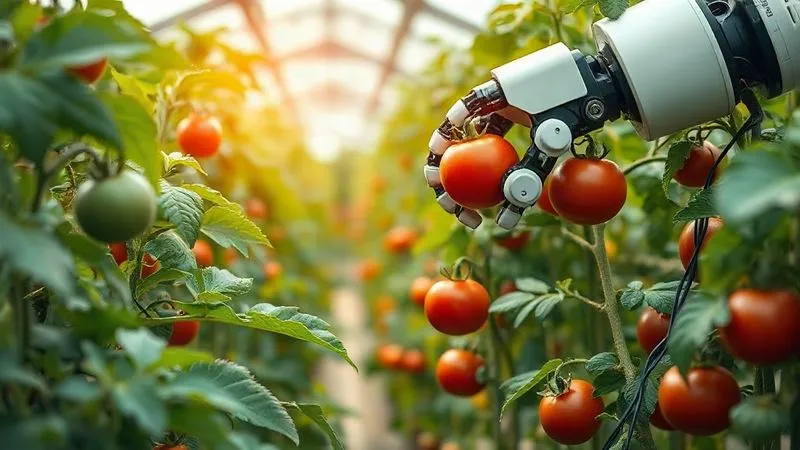
La percepción activa localiza tomates ocultos en racimos de invernadero
- Noticias
- Rocks on Galaxy
- Plantes
- 17 Sep, 2026
- 4
La fruta ocluida sigue haciendo fallar a los robots de cosecha. Un preprint arXiv 2609.18738 del 16 de septiembre de 2026 describe una pipeline de percepción activa para localizar tomates ocultos en racimos de invernadero mediterráneo.
Por qué fallan las cámaras fijas
Muchos trabajos asumen frutos aislados. En tomate en racimo, un sensor fijo pierde lo que hay detrás de hojas y vecinos. Hay que mover la cámara: planificar una Next Best View (NBV) y reconstruir el racimo.
Pipeline en cinco etapas
Captura NBV AgriSEE, filtrado SOR, segmentación Region Growing, aislamiento DBSCAN de instancias ocluidas y estimación de pose 3D. Objetivo: geometría completa del cluster.
Métricas reportadas
Precisión >90 %, recall medio 82,8 %, mIoU 80,7 %, RMSE de centroide 4,2 mm—cifras de los autores, simulación validada frente a lo real.
Opinión Rocks
Infraestructura de investigación, no un producto de consumo. Fuente: arXiv:2609.18738.
Qué no deben inferir los productores
«90 % de precisión» no promete un brazo comercial la próxima temporada. Luz, polvo y tiempo de ciclo siguen limitando.
Combina percepción, efector y planificación antes del capex.
FAQ
¿Es un producto? No—es un preprint académico.
¿Qué cultivo? Tomates en racimos de invernadero mediterráneo.